Cette histoire à démarrée dans le jeu Elite Dangerous auquel je joue un peu quelquefois pour me délasser, jeu simulation de pilotage de vaisseau spatial. Je ne suis pas un joueur "invertébré" et jusqu'à présent mon clavier et
le trackball me suffisaient amplement. Tout à démarré parce que je n'arrivais pas à suivre un pirate dans ses évolutions. Il fallait que je m'équipe.
J'ai été fouiner sur le web pour voir comment jouent les autres joueurs et je suis tombé sur des pages de joysticks évolués appelés HOTAS (Hands On Throttle And Stick), "mains sur la poignée des gaz et le manche".
Souvent copiés sur celui du tristement célèbre avion de combat A10 Américain, des marques comme Logitech ou Thrusmater en produisent de très beaux et très onéreux. J'ai été voir les retours des utilisateurs sur ces produits et les avis sont parfois mitigés, trop de
plastique, axe Z (lacet) qui lâche un peu trop vite à force d'usure, une seule taille et forme de poignée du stick alors qu'aucune main d'utilisateur n'est semblable, des boutons pas toujours bien placés, etc.
Mes convictions m'interdisant d'utiliser du matériel commercial j'ai décidé d'en construire un, et tant qu'à faire ne pas copier un avion Américain mais pondre un vrai poste de pilotage de vaisseau spatial adapté au pilote, en quelque sorte une espèce de "cyborguisation".
Cahier des charges
Faire mieux que ceux du commerce, aussi chers soient-ils.
Parfaitement adapté au pilotage d'un vaisseau spatial.
Parfaitement ergonomique, absolument adapté pour mes mimines.
De la mécanique solide et précise.
Pas de potientiomètres qui s'usent, tout en capteurs HALL.
Possibilité d'inclure des macros de vol et combat.
Plug & play, une seule prise USB à enficher sur le PC.
Pas obligé de faire aussi beau, le budget R&D à ses limites chez F6FCO.
Doit être portable sur d'autres jeux de simulation de vol.
Attends moi pirate, j'arrive...
------ oO( Grandes lignes )Oo -------
Un manche adapté à la main, mouvement en X et en Y.
Ce manche doit revenir automatiquement au centre si on le lâche.
Le retour au centre doit être répétitif (dead-zone réduite au minimum)
L'action sur le manche doit mouvoir des capteurs pour en tirer des tensions variables.
Ces capteurs doivent être à effet HALL, exit les potars dont les pistes graphitées s'usent.
Choix de capteurs HALL SS49A. Un capteur pour le X et un capteur pour le Y.
Les tensions issues doivent être comprises par un Raspberry Pico, donc entre 0 et 3.3v maxi.
Le Pico assure la conversion de chaque tension en mot binaire à envoyer au jeu et gère le protocole USB.
Des poussoirs placés intelligemment et ergonomiquement sur le manche pour les fonctions principales.
Pico codé en Python pour bénéficier des librairies USB.
Un microcontrôleur PIC en interface entre les poussoirs et le pico sert de boite noire contenant les futures macros de vol.
PIC codé en assembleur pour plus de réactivité.
------ oO( Retour au centre automatique et dead-zone )Oo -------
Concevoir un truc qui revient toujours au centre en ayant une dead-zone la plus réduite possible. La première idée qui vient c'est de concevoir un montage à cames. Un axe bougeant librement dans une lumière sur un axe et actionnant une came sur l'autre axe, le rappel se faisant par un ressort. On équipé la lumière de flancs en laiton pour limiter l'usure. Du bon usinage dépendra la précision du vol.
Position X repos.

X poussé à droite.

X poussé à gauche.

Axes X et Y.

Etude 3D et cotes précises pour l'atelier, seules les cames seront retouchées en ajustage à la lime d'horloger au final pour obtenir un point central exact et une dead-zone réduite.
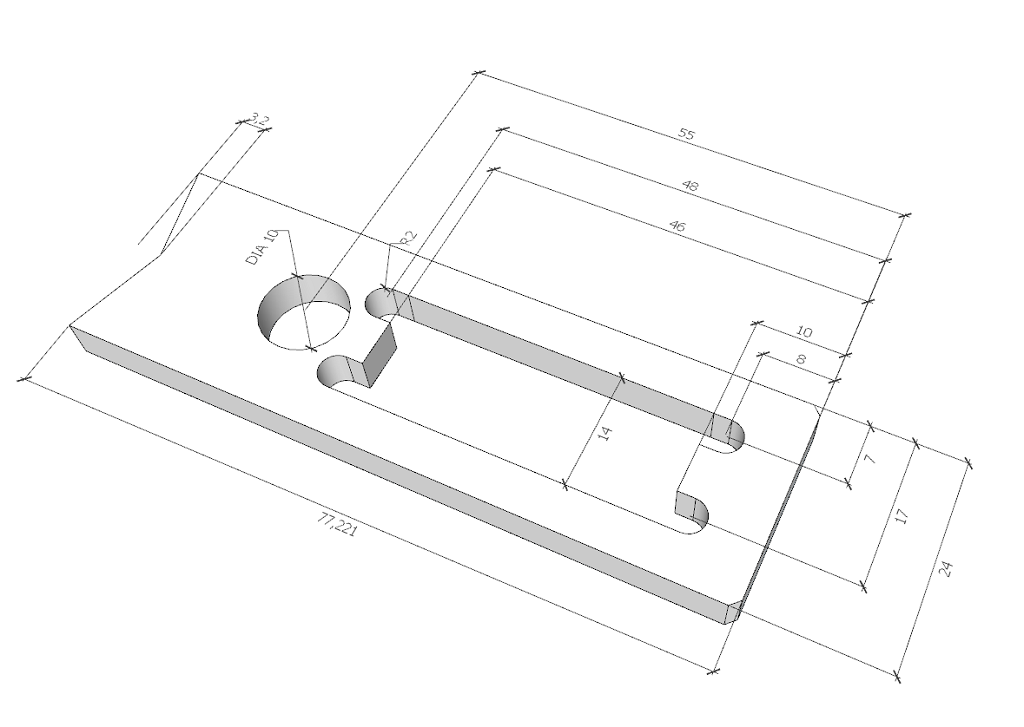

Réalisation mécanique de la partie X, un peu de graisse silicone aide à l'onctuosité des déplacement.

------ oO( Cardan )Oo -------
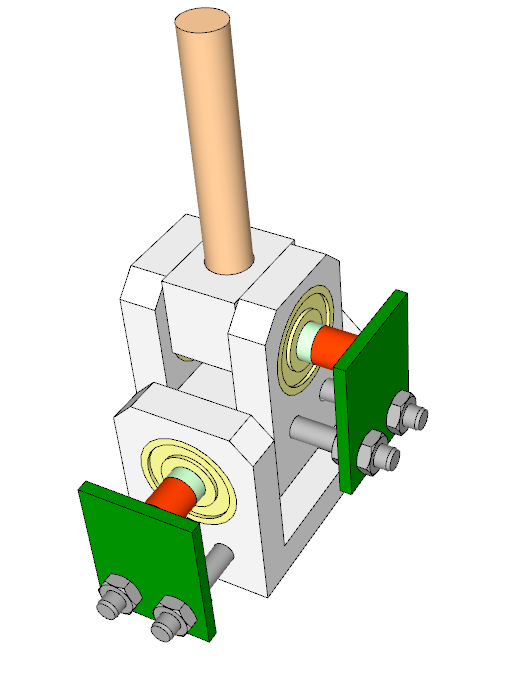
Le problème du retour au centre et de la réduction de la dead-zone étant résolu il faut maintenant réfléchir à placer les capteurs pour en tirer des tensions variables en fonction du déplacement du manche. La première idée a été de construire une articulation à cardan. Monté sur roulements à billes il doit être absolument sans aucun jeu, la précision du vol en dépend.
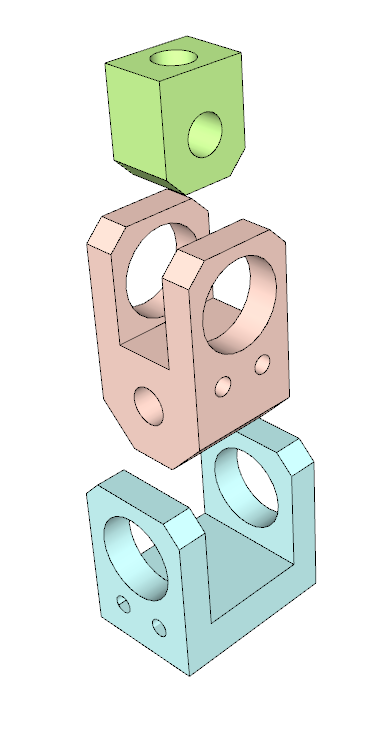
Après quelques heures sur la fraiseuse.

------ oO( Capteurs )Oo -------
Le SS49 est sensible à une variation de magnétisme rotationnelle dans son sens axial, il faut utiliser des aimants magnétisés diamétralement. J'en ai commandé et ils se sont avérés trop faibles, solution: les fabriquer à l'aide de deux aimants axiaux néodymes très courants séparés de 0.5mm. On les placent sur un support en position inversée l'un par rapport à l'autre et on obtient un magnifique aimant diamétral.
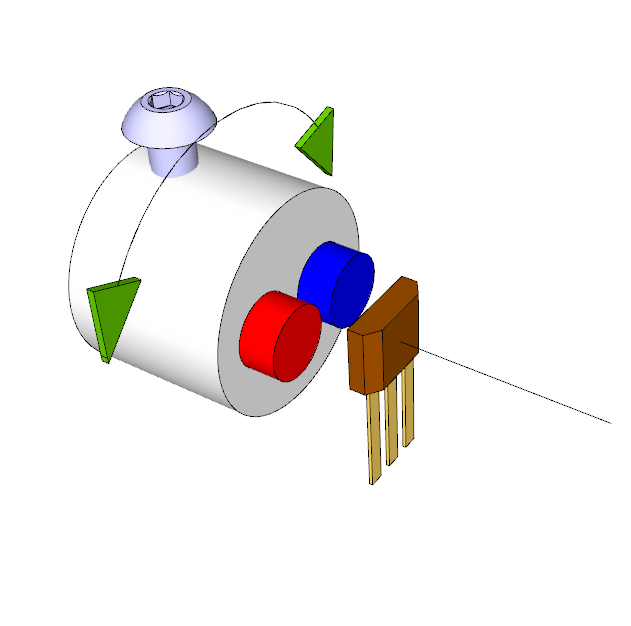
Les deux aimants diamétraux simulés en rouge sur l'image sont montés sur les axes XY du cardan et illuminent deux SS49 montés sur des PCB fixés sur les chapes du cardan. Au repos on règle la position des aimants sur l'axe pour obtenir 1.65v et en rotation ils produiront des tensions allant de 0v à 1.65v et de 1.65v à 3.3v. C'est la théorie, en pratique tout dépend de la force magnétique de l'aimant, de sa position par rapport au capteur, j'ai obtenu des tensions variant entre 1.6v et 2.6v, centrés sur 2.1v, çà reste du DIY mais c'est suffisant pour que le pico puisse construire un mot binaire valable pour le jeu.
Etalonnage en rotation et mesure des tensions issues des capteurs pour les inclure dans le code.

------ oO( le manche ergonomique )Oo -------
Le manche est construit en PVC, il aurait pu être imprimé 3D mais il aurait fallu un STL, hors je ne savais pas quelle était la forme idéale à lui donner. Solution retenue: Tuyau PCV diam100 découpé et applati au décapeur thermique pour en tirer de
belles plaques PVC de 4mm d'épais. Je me suis inspiré des crosses ergonomiques des pistolets de compétition, deux plaques de PVC de 50x150mm assemblées par des entretoises sur une épaisseur de 22mm, çà forme un parallélépipède démontable de 50x150x22mm.
J'ai ensuite modelé ce parallélépipède à la lime en forme de crosse pour pouvoir le tenir confortablement et surtout répétitivement dans la main, il doit toujours revenir à la même position dans la paume à chaque saisie, après plusieurs essais j'ai obtenu la
crosse idéale. Toujours dans un souci de répétivité je lui ai ajouté un repose paume et une plaque porte pour les poussoirs, l'idée est de pouvoir piloter et utiliser les fonctions vitales du vaisseau sans le lâcher, les poussoirs doivent tomber exactement
sous les bons doigts sans être obligé de quitter l'écran du regard, efficacité en combat oblige.
L'intérieur du manche recevra la détente du tir principal et celle du tir secondaire, ainsi que tout le chevelu des commandes des poussoirs.
Détente tir principal imprimée en PLA, micro-rupteur et ressort de rappel, axe métal sur palier laiton.

Pose d'inserts M4 pour la visserie d'assemblage.

Poignée assemblée.

Comme expliqué plus haut j'ai mis l'accent sur une ergonomie totale, pour placer idéalement chaque poussoir j'ai utilisé l'astuce d'une plaque de pâte à modeler.

Ce qui au final donne çà:

Rajout d'une plaque de poussoirs fonctions actionnables avec le coté du pouce.

Vue avant sur la détente tir principale doigt index, détente tir secondaire doigt auriculaire, et une autre plaque poussoirs fonctions actionnable par le majeur et le médium.

Ca fonctionne nickel mais les ressorts étaient assez bruyants lors des déplacements rapides, trop de "Bzoooiiinggg...", avantageusement remplacés par une longueur d'élastique de lance-pierre et simplification: la même longueur d'élastique gère les deux cames.

En fonction, ici le stick V2 mais le V1 présenté sur cette page fonctionne aussi bien.
Le PCB et le code Python du pico sont disponibles sur demande, en ne perdant pas de vue qu'il faut avoir les compétences minimales pour intervenir dedans, le mien est adapté à mon prototype et pour un autre montage mécanique, d'autres aimants et capteurs
il y aura des modifications de constantes et variables à faire. Le code assembleur du PIC est également disponible mais forme de simple boite noire qui se contente de transmettre les états des poussoirs au pico, les macros sont personnelles, à
chacun de pondre les siennes.
Je n'ai pas le temps d'assurer une hot-line, chacun devra être capable de se débrouiller.
